
به گزارش مدیاتی:تاکسیهای رباتیک تسلا با وجود پیشرفت در قابلیتهای رانندگی خودران، هنوز در برخی شرایط خاص با چالشهایی مواجه هستند. ایلان ماسک بهتازگی درباره یکی از این چالشها توضیح داده است؛ عملکرد سیستم در تشخیص حیوانات هنگام رانندگی در شب. این موضوع میتواند اهمیت ویژهای برای ایمنی خودروهای خودران داشته باشد، بهخصوص در جادههایی که احتمال حضور حیوانات در مسیر بیشتر است.
تاکسی رباتیک تسلا هنوز شبها در تشخیص حیوانات مشکل دارد؛ ایلان ماسک توضیح داد
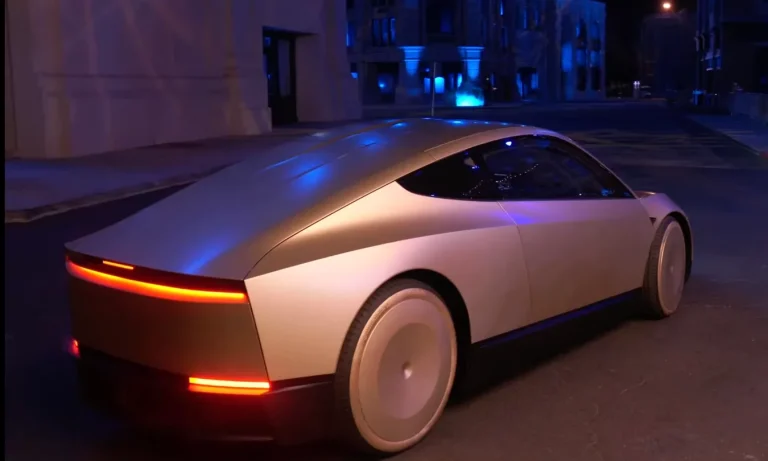
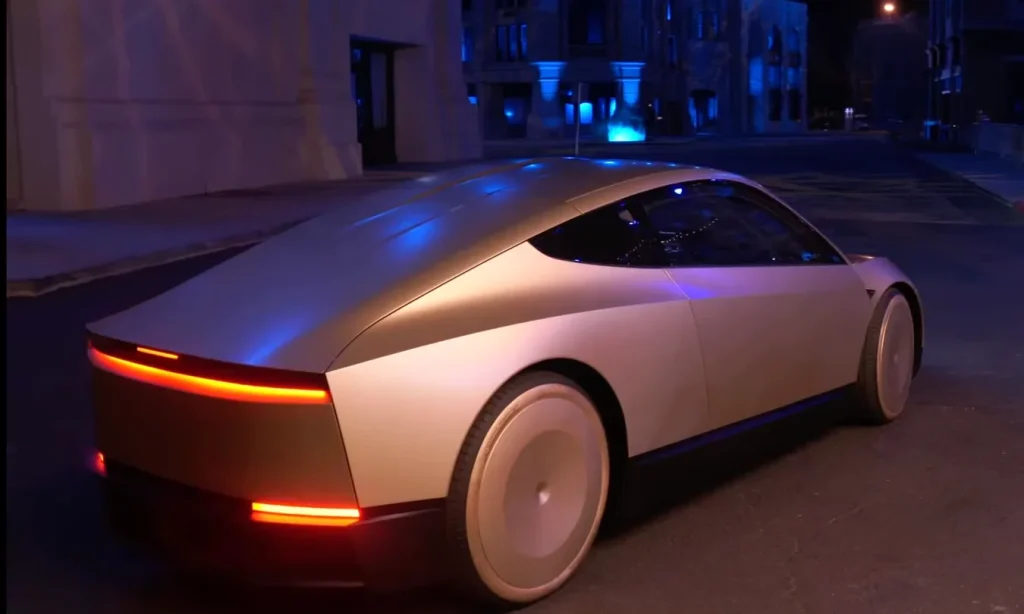
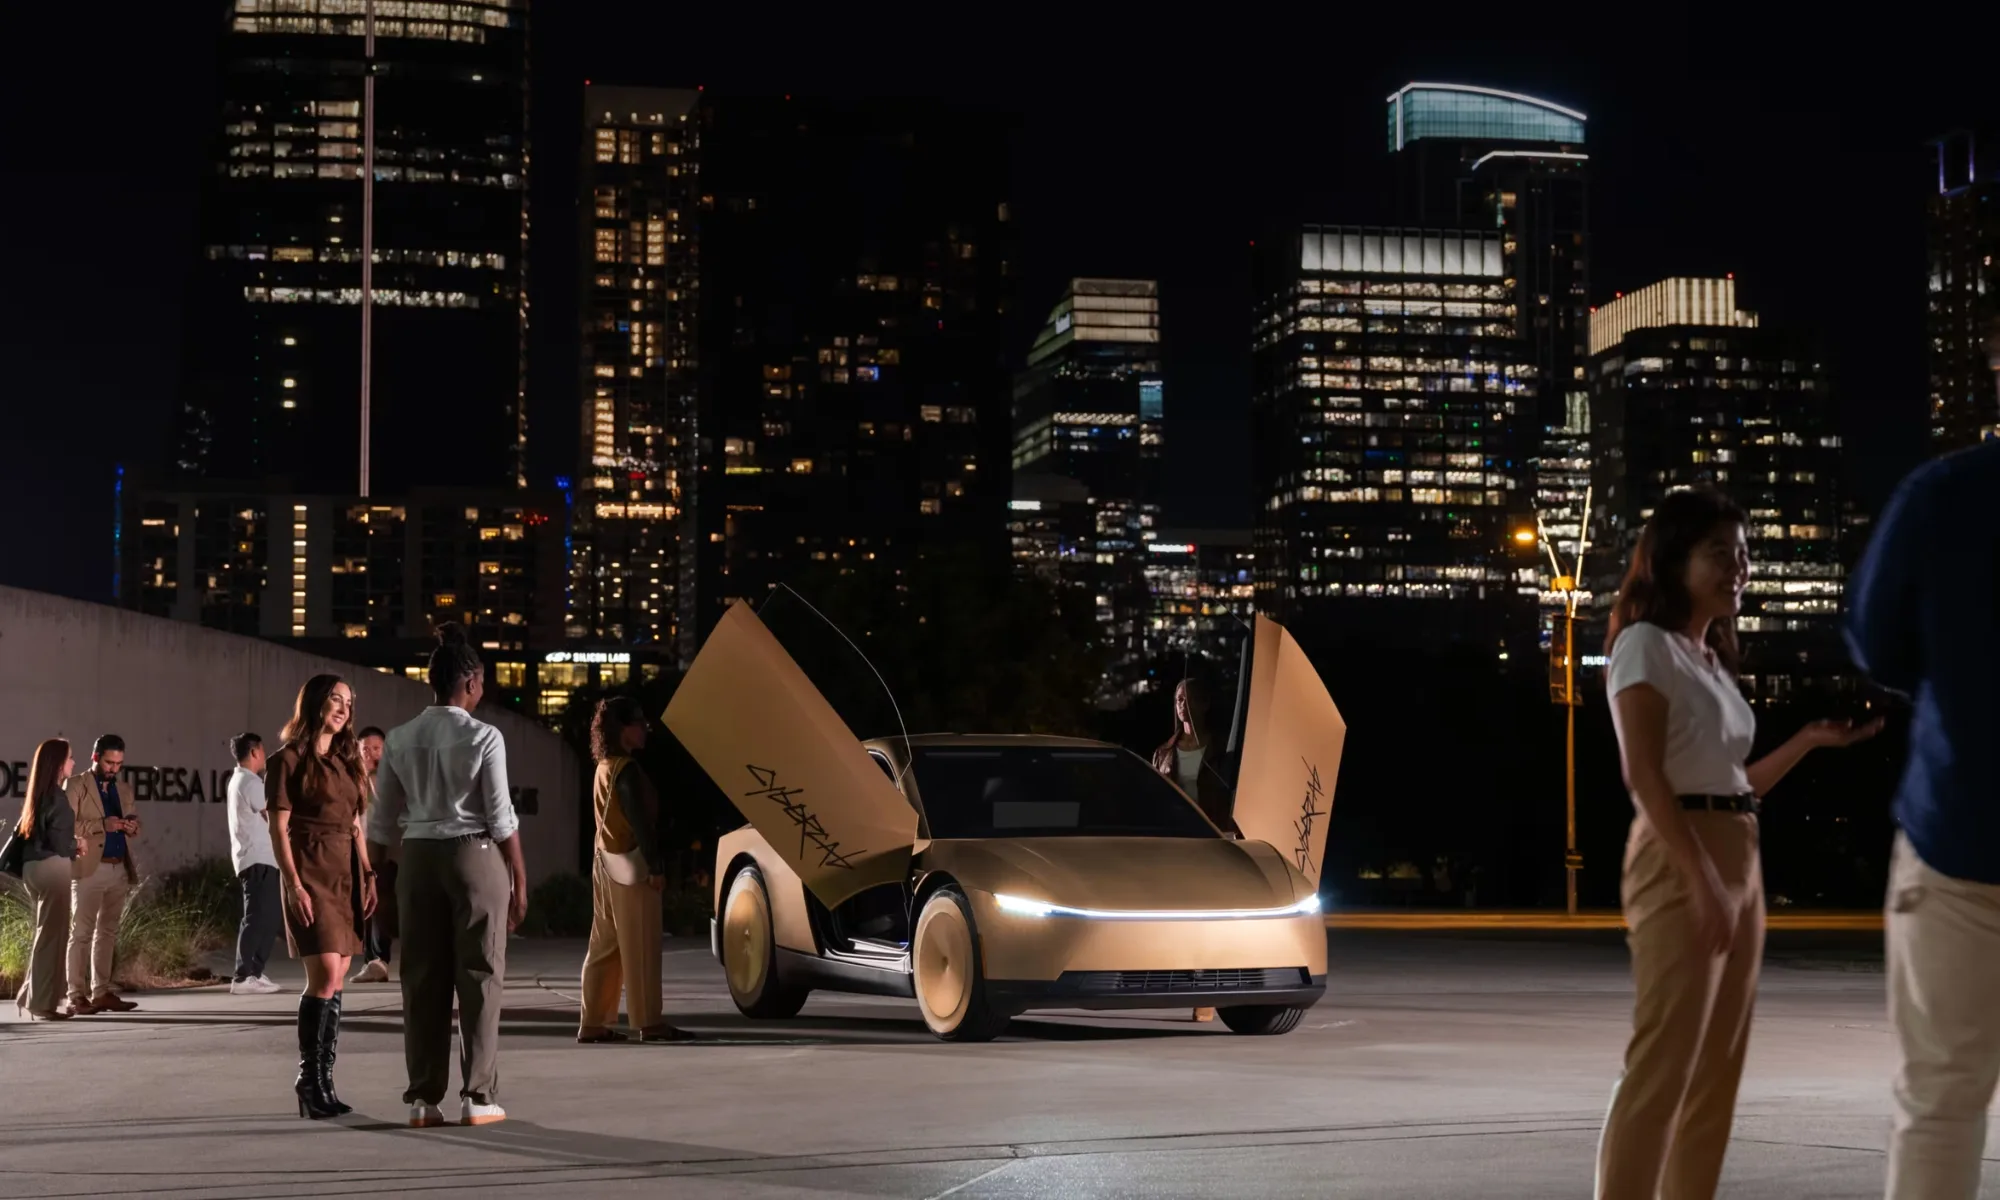
سرویس تاکسی رباتیک تسلا در آستین اکنون فعالیت خود را یک ساعت بیشتر، یعنی تا ساعت ۱۱ شب، ادامه میدهد؛ اما به گفته ایلان ماسک، خودروهای خودران این شرکت هنوز برای فعالیت در ساعات پایانی شب با یک مشکل غیرمنتظره مواجهاند: تشخیص حیوانات کوچک در تاریکی.
تسلا پیشتر سرویس Robotaxi خود را در آستین تا ساعت ۱۰ شب ارائه میکرد، اما اکنون یک ساعت به زمان فعالیت آن افزوده شده است. بااینحال، ماسک میگوید این شرکت همچنان در حال بهبود سیستم تشخیص حیوانات است؛ بهویژه در شرایطی که حیوان بهدلیل رنگ مشابه با سطح جاده، بهسختی قابل تشخیص باشد. او این چالش را با عبارت «بچهگربههای خاکستری روی آسفالت خاکستری» توصیف کرده است.
رویکرد دوربینمحور تسلا با یک آزمون دشوار در شب مواجه شده است
اظهارات ماسک از این جهت قابلتوجه است که تسلا برای سالها رویکردی مبتنی بر دوربین را در توسعه فناوری رانندگی خودران دنبال کرده و ایلان ماسک نیز بارها استفاده از لیدار (LiDAR) را برای خودروهای خودران غیرضروری دانسته است.
دوربینها برای تشخیص اشیا به نور و اختلاف کنتراست میان جسم و محیط اطراف وابستهاند. بنابراین، زمانی که یک جسم و سطح جاده رنگ مشابهی داشته باشند، بهخصوص در شرایط کمنور، تشخیص آنها دشوارتر میشود.
در مقابل، لیدار با ارسال پالسهای لیزری به محیط و اندازهگیری بازتاب آنها، فاصله و شکل سهبعدی اشیا را تشخیص میدهد. رادار نیز از امواج رادیویی استفاده میکند و میتواند در شرایطی مانند مه، تابش شدید نور و گردوغبار همچنان به فعالیت خود ادامه دهد.
این تفاوت برای خودروهای خودران اهمیت زیادی دارد؛ زیرا تشخیص یک حیوان کوچک صرفاً به شناسایی ظاهر آن محدود نمیشود. خودرو باید بتواند حضور جسمی در مسیر را تشخیص دهد و در زمان کافی برای جلوگیری از برخورد واکنش نشان دهد.
تسلا در برابر سیستم چندحسگری Waymo
برخلاف تسلا، برخی شرکتهای فعال در حوزه خودروهای خودران از ترکیب چند حسگر برای افزایش قابلیت اطمینان سیستم استفاده میکنند.
برای نمونه، نسل ششم فناوری خودران Waymo از ۱۳ دوربین، چهار حسگر لیدار و شش حسگر رادار استفاده میکند. این شرکت همچنین حدود ۴ هزار خودروی بدون راننده دارد که بهصورت شبانهروزی فعالیت میکنند.
تسلا در مسیر متفاوتی حرکت کرده است. این شرکت در سال ۲۰۲۱ رادار را از خودروهای خود حذف کرد، در سال ۲۰۲۲ استفاده از حسگرهای اولتراسونیک را کنار گذاشت و تاکنون خودرویی مجهز به لیدار به بازار عرضه نکرده است.
ایلان ماسک قبلاً لیدار را «کار بیهوده» میدانست
اظهارات جدید ماسک از آن جهت جالب است که او سابقه طولانی در انتقاد از فناوری لیدار دارد. مدیرعامل تسلا پیشتر لیدار را «کار بیهوده» توصیف کرده و معتقد بود دوربینها و شبکههای عصبی میتوانند نیاز خودروهای خودران به چنین حسگرهایی را برطرف کنند.
بااینحال، مشکل فعلی Robotaxi نشان میدهد که رویکرد دوربینمحور تسلا هنوز در برخی سناریوهای خاص، بهویژه در تاریکی، با چالشهایی مواجه است.
مسئله برای تسلا فقط اضافهکردن یک ساعت به زمان فعالیت Robotaxi نیست. این شرکت سرویس تاکسی رباتیک خود در آستین را در ژوئن ۲۰۲۵ راهاندازی کرد و در ابتدا امکان درخواست خودرو از ساعت ۶ صبح تا نیمهشب وجود داشت. بنابراین، محدوده فعالیت فعلی سرویس در واقع نسبت به برنامه اولیه کوتاهتر شده است.
آیا تسلا میتواند Robotaxi را تمام شب فعال کند؟
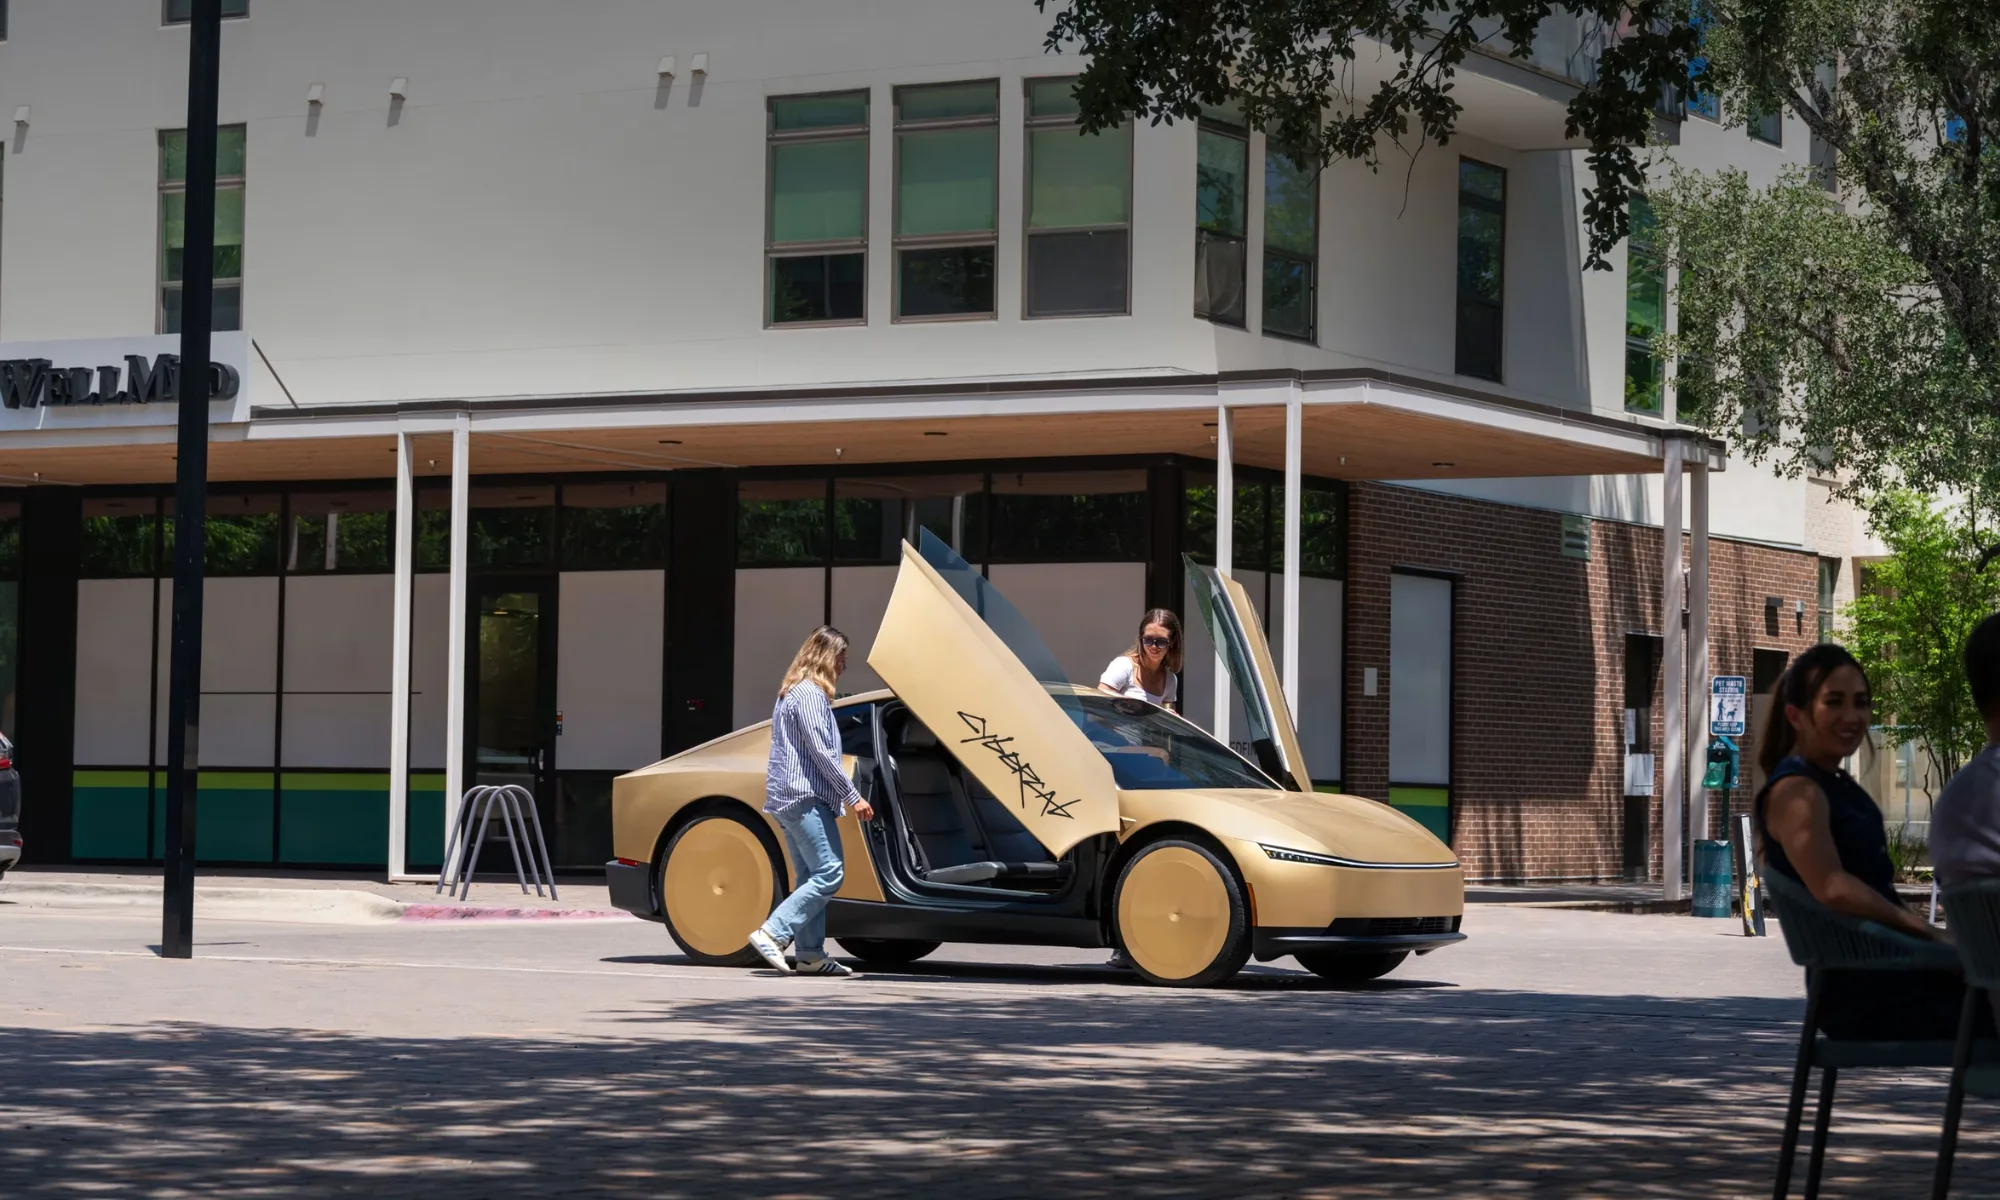
گام بعدی برای تسلا این است که سیستم مبتنی بر دوربین خود را به اندازهای بهبود دهد که خودروهای Robotaxi بتوانند با ایمنی بیشتری در ساعات تاریک شب فعالیت کنند.
این شرکت در نهایت میتواند زمان فعالیت سرویس را دوباره تا نیمهشب افزایش دهد، اما اظهارات اخیر ایلان ماسک نشان میدهد که تشخیص اشیای کوچک و حیوانات در شرایط کمنور همچنان یکی از موانع مهم پیش روی تاکسیهای رباتیک تسلا است.
در حالی که شرکتهایی مانند Waymo برای پوشش بهتر محیط از مجموعهای از دوربینها، رادار و لیدار استفاده میکنند، تسلا همچنان بر رویکرد مبتنی بر دوربین و هوش مصنوعی تکیه دارد. موفقیت این رویکرد در شرایط دشوار شبانه میتواند نقش مهمی در تعیین مسیر آینده Robotaxi داشته باشد.