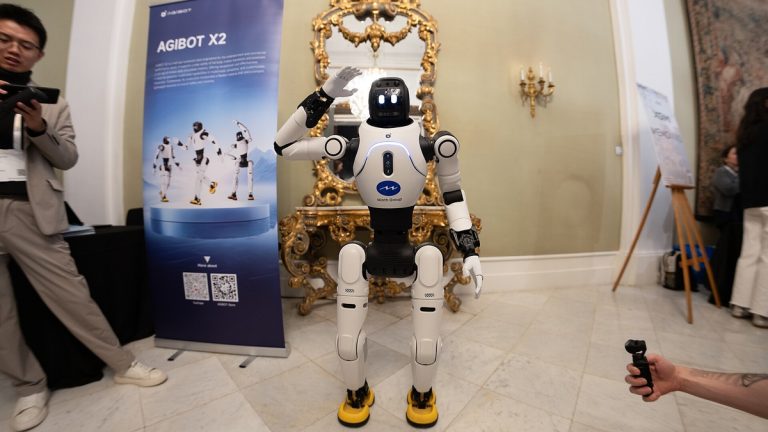

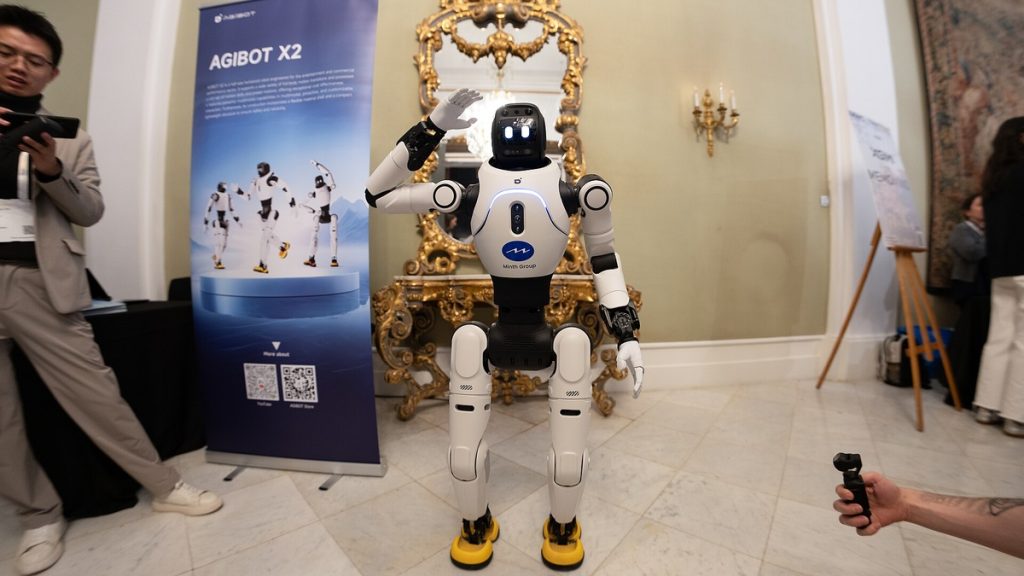
به گزارش مدیاتی، استارتاپ چینی AGIBOT در آزمایشی کمسابقه، اداره یک شبانهروزی یک فروشگاه رفاهی در شانگهای را به ۶ ربات انساننما واگذار کرد؛ آزمونی میدانی با ثبت ۱۷۳۰ مأموریت که علیرغم موفقیت در خدمات پایهای، با مردودی دو دستگاه در وظایف نظافت و چیدمان، مرز میان مانورهای آزمایشگاهی و واقعیتهای پیشبینیناپذیر محیط تجاری را آشکار ساخت.
این چالش ۲۴ ساعته بر خلاف دموهای مرسوم در محیطهای قرنطینه و استریل، در برابر جریان زندهای از خریداران واقعی و در چهار پیک کاری پرفشار شامل هجوم مشتریان در زمان ناهار، ازدحام عصرگاهی، شیفت راکد شب و شلوغی صبحگاهی به اجرا درآمد. در طول این شیفت پرماجرا، رباتها موفق شدند ۶۸۳ تعامل کلامی و هدایت مشتری، ۳۶۹ جابهجایی و تحویل کالا، ۱۴۷ سفارش تهیه قهوه و ۱۲۶ سرو وعده غذای گرم را بدون اختلال عمده ثبت کنند؛ رکوردی که توان مکانیکی آنها را در فرآیندهای ایستا و دارای الگوریتم مشخص به اثبات رساند.
کارنامه عملیاتی ماشینها در ساعات اوج شلوغی شانگهای
معیارهای در نظر گرفتهشده از سوی ناظران چینی شامل سرعت پاسخدهی، درصد خطای نهایی در تحویل کالا، بازخورد خریداران و قدرت واکنش به رخدادهای پیشبینینشده بود. ماشینهای مکانیکی در بازههای پذیرش سفارش، استفاده از دستگاههای قهوهساز و ارتباط اولیه با اربابرجوع به لطف پردازش طبیعی زبان نمره بالایی کسب کردند و توانستند وظایف روتین را با نرخ خطای نزدیک به صفر تکرار کنند. این حجم از تکرارپذیری نشاندهنده بلوغ سیستمهای اتوماسیون وظایف فردی است.
با این حال، محیطهای خردهفروشی ساختاری کاملاً غیرخطی دارند؛ چرخههای حضور ناگهانی دهها خریدار، تغییر جایگاه کالاها و موانع پویای انسانی شرایطی به وجود آورد که سامانه یکپارچه فروشگاه را در سطوح تصمیمگیری بحرانی تحت فشار گذاشت. در حالی که ۴ ربات توانستند از سنجش سختگیرانه عبور کنند، دو واحد دیگر به دلیل ناتوانی در همگامسازی تصمیمهای آنی با پویایی راهروهای فروشگاه، از رسیدن به حداقلهای استاندارد بازماندند.
سقوط در برابر موانع ساده؛ چرا نظافت و قفسهچینی چالشبرانگیز شدند؟
بزرگترین شوک این کارآزمایی در بخش امور پیرامونی و انبارداری خرد رخ داد؛ جایی که دو ربات مأمور بازرسی قفسهها و نظافت زمین با شکست مواجه شدند. گزارشهای تحلیلی نشان میدهد ربات نظافتچی هنگام مواجهه با سطل زبالهای که توسط مشتریان پر شده و مسیر ترددش را مسدود کرده بود، به جای بازطراحی مسیر یا کنار زدن مانع، دچار انحراف منطقی در ناوبری شد، از در ورودی فروشگاه خارج گردید و در ادامه نتوانست موقعیت مکانی خود را بازیابی کند.
از سوی دیگر، ربات مسئول مدیریت قفسهها ناتوانی نگرانکنندهای در درک اولویتبندی از خود نشان داد. ارزیابهای فنی برای محک زدن این ربات، سناریوهای دشواری چون جابهجایی عمدی قوطیهای نوشابه معمولی با نسخه رژیمی، بههمریختن چیدمان بستههای آدامس و ایجاد انسداد ساختگی با کارتنهای مقوایی را پیادهسازی کردند. ربات قفسهچین نتوانست همگام با ریتم خالیشدن کالاها، فضای نامرتب را با دید کامپیوتری ارزیابی کرده و قدرت کافی برای تنظیم دینامیک فشار گریپرهای مکانیکی روی بستهبندیهای آسیبپذیر را به کار گیرد.
آزمون تابآوری هوش مصنوعی تجسمیافته در بستر دنیای واقعی
تجربه شانگهای نقشه راه هوش مصنوعی تجسمیافته (Embodied AI) را با چالشهای فنی تازهای روبهرو میکند. شرکت AGIBOT در این فروشگاه از معماری هماهنگکننده «جینی مستر» (Genie Master) بهره برد؛ سیستمی که موظف است ادراک حسی، برنامهریزی حرکتی و بازخورد لحظهای بازوهای مکانیکی را مدیریت کند. با این حال، تفاوت فاحشی میان تشخیص یک شیء در قالب دادههای بصری و اجرای یک کنش فیزیکی هوشمند در شرایط نویز محیطی وجود دارد.
چیدمان یک قفسه در واقعیت، فراتر از کدنویسی برای پر کردن یک مختصات خالی است؛ ماشین باید بتواند اقلام دستخورده را تفکیک کند، وضعیت فیزیکی محصول را بسنجد و در حضور حرکت مداوم خریداران تصمیم به تعویق یا اجرای تسک بگیرد. انحراف ربات نظافتچی و گیجشدن بازوهای مکانیکی در ساماندهی چینش، بیانگر آن است که مدلهای ادراک چندوجهی هنوز در ترجمه ورودیهای شناختی به مهارتهای فیزیکی منعطف و تطبیقپذیر، فاصله معناداری با قابلیتهای شناختی یک نیروی انسانی ساده دارند.
منبع: دیجیاتو